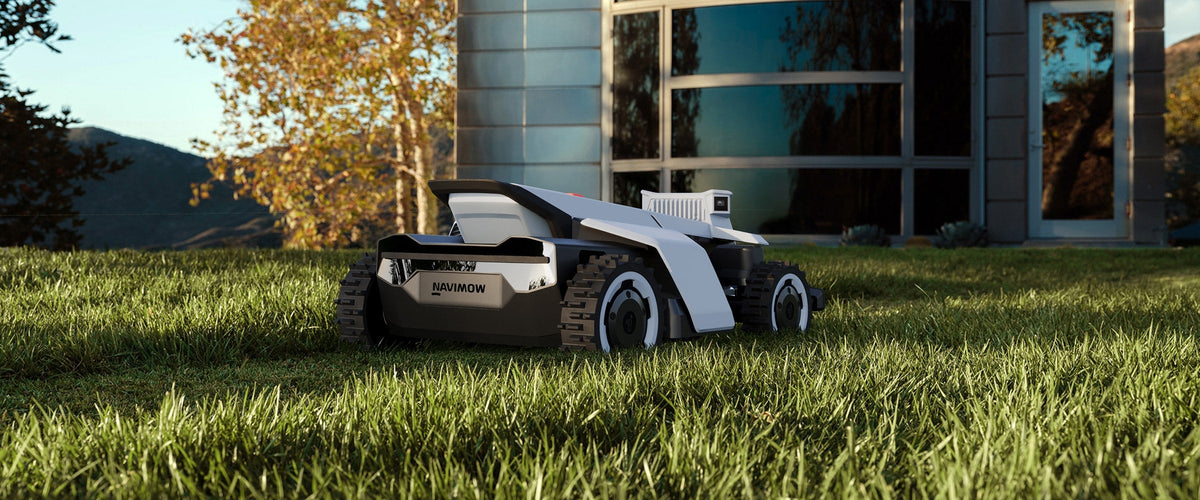
Sur une pelouse, un robot tondeuse doit chaque jour faire face à des dizaines d’obstacles : tuyaux d’arrosage, jouets, animaux domestiques, tables, chaises, balançoires… Comment fait-il pour ne pas les percuter, ne pas rester bloqué et continuer à tondre la pelouse proprement ?
L’évitement des obstacles ne repose pas sur un capteur isolé, mais sur une chaîne coordonnée : les capteurs analysent d’abord l’environnement ; l’IA identifie ensuite les obstacles et planifie une trajectoire de contournement, avant que le système ne commande les mouvements du robot avec précision.
Première étape : percevoir l’environnement
Pour éviter les obstacles, le robot tondeuse doit d’abord connaître son environnement. Les technologies de perception du robot tondeuse jouent chacune un rôle spécifique, et leur association permet de détecter les différents obstacles présents dans le jardin.
|
Mode de perception
|
Fonction
|
Caractéristiques
|
|
Caméra de vision
|
Image 2D et reconnaissance des objets et éléments de l’environnement : personnes, animaux, branches, pierres, etc.
|
|
|
Capteur de profondeur : LiDAR / ToF
|
Informations 3D : distance, hauteur, largeur, marches, dénivelés et espace sous les objets suspendus.
|
|
|
Positionnement satellite : RTK / NRTK
|
Position absolue et repérage du robot dans le jardin.
|
|
Ces trois types de capteurs ont chacun leurs points forts. La pratique dominante dans le secteur consiste donc à les combiner :
- la localisation (LiDAR/RTK) indique « où je suis » ;
- la mesure de distance (LiDAR/ToF) indique « où se trouvent les obstacles et quelles sont leurs dimensions » ;
- la vision (caméra) indique « à quoi ressemble l’obstacle ».
Cependant, deux caméras ou deux LiDAR de même type peuvent présenter des performances très différentes. Le champ de vision de la caméra et la résolution du LiDAR influencent directement la qualité de la détection.
Le champ de vision des caméras
Le champ de vision désigne la plage angulaire couverte par une caméra. Plus l’angle est large, plus la zone observée est étendue et plus les angles morts sont réduits.
Les configurations courantes comprennent :
- un objectif grand angle d’environ 140°, couvrant la majeure partie de la zone située devant le robot ;
- un objectif fisheye ou ultra grand angle de 180° ou plus ;
- plusieurs caméras combinées ou une vision panoramique supérieure offrant une couverture de 300° à 360°autour du robot.
Plus le champ de vision est large, plus la couverture est complète. En contrepartie, les déformations sont généralement plus importantes sur les bords de l’image. C’est pourquoi les modèles haut de gamme associent souvent plusieurs capteurs afin de combiner largeur de couverture et précision.

La qualité du LiDAR
Les performances varient selon les capteurs LiDAR utilisés.
Le premier critère à examiner est la résolution. Un LiDAR à haute résolution produit un nuage de points plus dense et peut identifier davantage de caractéristiques tridimensionnelles. Il perçoit ainsi plus clairement les environnements complexes d’un jardin qu’un LiDAR à base résolution.
Les LiDAR à semi-conducteurs présentent également plusieurs avantages par rapport aux LiDAR mécaniques rotatifs : ils ne comportent pas de pièces mécaniques en mouvement susceptibles de s’user, offrent une meilleure fiabilité à long terme, sont plus compacts et peuvent être intégrés discrètement. Leur résistance aux chocs est également supérieure.
Les robots tondeuses Navimow équipés d'un LiDAR, comme les modèles i2 LiDAR et i2 LiDAR Pro, utilisent précisément un LiDAR 3D à semi-conducteurs à haute résolution.

Deuxième étape : reconnaître les obstacles grâce à l’IA
La caméra permet au robot tondeuse de voir son environnement, mais ce sont les algorithmes d’IA qui lui permettent de comprendre ce qu’il voit et de prendre ensuite une décision d’évitement adaptée.
C’est la différence fondamentale avec les systèmes traditionnels qui se contentent de mesurer les distances. Grâce à la vision assistée par l’IA, le robot peut :
- reconnaître de nombreux objets : plus d’une centaine d’obstacles courants, en distinguant notamment les meubles, les outils et les animaux ;
- détecter des objets de petite taille : tuyaux d’arrosage, jouets ou pieds de chaise ;
- analyser l’environnement en trois dimensions : grâce au LiDAR, il peut identifier les objets suspendus comme les balançoires, les trampolines ou les toboggans et déterminer si l’espace situé dessous est suffisant pour passer ;
- fonctionner la nuit : l’association du LiDAR et de la vision permet de continuer à détecter les obstacles de manière stable lorsque la luminosité est faible.
Par exemple, les robots tondeuses Navimow intègrent plusieurs algorithmes de perception par IA, chacun ayant une fonction spécifique.
|
Algorithme
|
Fonction dans l'évitement des obstacles
|
|
Segmentation sémantique
|
Distingue pixel par pixel les zones praticables et les obstacles : massifs, arbres, tapis de pique-nique, etc.
|
|
Détection des objets suspendus
|
Identifie les obstacles suspendus comme les tables, chaises et véhicules afin d’éviter les blocages.
|
|
Détection des animaux et des personnes
|
Détecte les animaux jusqu’à 5 m, déclenche un contournement avec une distance d’au moins 1 m et adapte la vitesse à l’approche des personnes. Mode respectueux des animaux à activer dans l’application.
|
|
Détection des points caractéristiques
|
Repère les obstacles fins, comme les tiges et les tuyaux d’arrosage, jusqu’à 1 cm.
|
|
Auto-inspection de la caméra
|
Surveille la salissure de l’objectif et avertit l’utilisateur pour préserver la qualité de la reconnaissance.
|

La fusion des capteurs : fiabiliser la décision en temps réel
Les résultats de la reconnaissance sont ensuite combinés aux données de localisation du LiDAR, du NRTK et des autres capteurs au sein d’un algorithme de décision fusionnée : le filtre de Kalman à états d’erreur.
Celui-ci exécute en continu les étapes « prédiction – mesure – évaluation ». Il détermine dynamiquement le niveau de fiabilité de chaque capteur et ajuste leur poids respectif. Le changement de pondération peut être effectué en environ 20 ms. Par exemple, lorsque les arbres masquent le signal satellite, l’algorithme réduit automatiquement le poids de la localisation satellite et augmente celui du LiDAR et de la vision. Le robot peut ainsi continuer à prendre des décisions fiables.
C’est pourquoi un robot tondeuse ne réagira pas de la même manière face à un carton et à un chat endormi : il pourra éventuellement passer près du premier, tandis qu’il contournera systématiquement le second à l’avance.

Troisième étape : décider et éviter en temps réel
Une fois l’obstacle identifié, le robot tondeuse prend une décision en quelques millisecondes. Cette fonction repose principalement sur trois éléments.
La réactivité : détecter et agir en quelques millisecondes
Lorsqu’un objet en mouvement est détecté, le robot réagit en quelques millisecondes. Il évite immédiatement l’obstacle et recalcule sa trajectoire. Le passage rapide de la détection à l’action lui laisse davantage de temps pour réagir face à un animal qui apparaît soudainement ou à un enfant qui court.
L’adaptation : choisir une stratégie selon l’obstacle
Le robot ralentit plus tôt et maintient une distance de sécurité plus importante avec les animaux. Il réduit sa vitesse progressivement en fonction de la distance lorsqu’il détecte une personne.
Pour les obstacles statiques, il détermine s’il peut passer au plus près ou s’il doit les contourner. Ainsi, une même machine peut adopter une stratégie différente selon l’objet rencontré.
La sécurité : combiner plusieurs niveaux de protection
La reconnaissance des limites s’adapte à la situation et permet de distinguer un massif de fleurs, un mur ou un dénivelé. Le robot peut alors longer la limite, maintenir une distance de sécurité ou franchir certains obstacles, tout en évitant les chutes.
Il est également possible de délimiter des zones interdites sur la carte de l’application afin que le robot les évite activement. Enfin, le pare-chocs constitue une dernière protection physique.

L’intérêt de cet évitement à plusieurs niveaux est double : éviter les situations dangereuses et protéger les animaux ainsi que les personnes, tout en limitant les zones non tondues et en préservant l’efficacité de la tonte. C’est précisément ce qui distingue l’évitement assisté par IA d’un système basique qui se contente de faire demi-tour après une collision.
La technologie d’évitement des obstacles de Navimow
Les différents robots tondeuses Navimow associent différents systèmes de localisation et de détection des obstacles.
|
Modèle
|
Système de localisation
|
Système de détection d’objets
|
Reconnaissance d’objets
|
Pour qui
|
|
EFLS™ Dual-fusion (NRTK + Vision)
|
VisionFence™ (Caméra RGB 140°)
|
150+
|
Petits jardins en pente ou sur terrain irrégulier, pour une tonte respectueuse de la pelouse.
|
|
|
EFLS™ Dual-fusion (LiDAR 3D à semi-conducteurs + Vision)
|
VisionFence™ (LiDAR 3D à semi-conducteurs + Caméra RGB 140°)
|
200+
|
Petites à moyennes pelouses avec un signal perturbé et une configuration complexe.
|
|
|
EFLS™ Tri-fusion (LiDAR 3D à semi-conducteurs + NRTK + Vision)
|
VisionFence™ (LiDAR 3D à semi-conducteurs + Caméra RGB 140°)
|
200+
|
Petites à moyennes pelouses sur terrain irrégulier, avec des perturbations fréquentes du signal.
|
|
|
EFLS™ Dual-fusion (NRTK + Vision 300°)
|
VisionFence™ (Caméra RGB 300° + ToF)
|
200+
|
Pelouses moyennes à très grandes, plates et composées de plusieurs zones, avec une priorité donnée à l’efficacité de la tonte.
|
|
|
EFLS™ Dual-fusion (NRTK + Vision 360°)
|
VisionFence™ (Caméra RGB 360° + ToF)
|
200+
|
Grandes pelouses avec des pentes raides, un terrain varié et des exigences élevées en matière de tonte.
|

FAQ
Un robot tondeuse peut-il reconnaître les animaux domestiques et les enfants ? Risque-t-il de les percuter ?
Oui. À titre d’exemple, la combinaison de la vision et de l’IA des robots tondeuses Navimow peut reconnaître 13 animaux courants, comme les chiens, les chats ou les hérissons.
Lorsqu’un animal est détecté, le robot ralentit 0,5 m à l’avance et maintient une distance de sécurité d’au moins 1 m.
Pour en savoir plus : Les robots tondeuses sont-ils sans danger pour les enfants et les animaux ?
Le robot peut-il fonctionner normalement la nuit ou lorsque la luminosité est faible ?
Les modèles équipés d’un LiDAR combinent les données de son nuage de points avec celles de la caméra. Ils conservent ainsi une précision centimétrique, même lorsque la luminosité est faible, et peuvent fonctionner la nuit.
Toutefois, lorsque le mode respectueux des animaux est activé, la tonte nocturne est désactivée.
Les obstacles très petits, comme un tuyau fin ou une petite pierre, risquent-ils de ne pas être détectés ?
La plupart des modèles peuvent reconnaître des obstacles fins d’un diamètre allant jusqu’à 1 cm, comme les tuyaux d’arrosage ou les pieds de chaise.
Si vous souhaitez protéger certaines zones, vous pouvez également les définir comme zones interdites sur la carte de l’application.
Le robot risque-t-il de se perdre dans les zones où le signal satellite est faible, par exemple sous les arbres ?
Les modèles dotés d’un système de localisation fusionnée ne se perdent normalement pas dans ces conditions. Lorsque le signal RTK est faible, le LiDAR ou la vision prend le relais.
Par exemple, l’i2 AWD utilise une vision fusionnée avec un RTK à trois fréquences. Les séries i2 LiDAR et i2 LiDAR Pro s’appuient principalement sur la détection autonome du LiDAR et ne dépendent pas du signal satellite.
Le robot peut-il passer sous une balançoire ou un trampoline ?
Oui. Les capteurs de profondeur fournissent des informations tridimensionnelles sur l’environnement et permettent au robot de déterminer automatiquement si l’espace situé sous l’objet suspendu est suffisant. Il peut ainsi passer dessous en toute sécurité sans rester bloqué ni entrer en collision.